步进电机驱动器
- 状态:idea
- 提出人:待确认
- 参与人:王小杰、刘力夫
- 创建日期:2026-08-14
- 最近更新:2026-08-14
一句话说明
调研并设计一款支持闭环运动控制、通信配置、回零和故障保护的步进电机驱动器。
背景与问题
用户提供了两款淘宝商品作为参考,说明步进电机驱动器已有从低价模块到相对完整控制产品的不同商品形态。当前公开访问商品页需要登录,暂时无法可靠确认两款商品的标题、型号和技术参数,因此只把商品 ID、SKU 和链接中显示的价格线索记录为待复核资料。
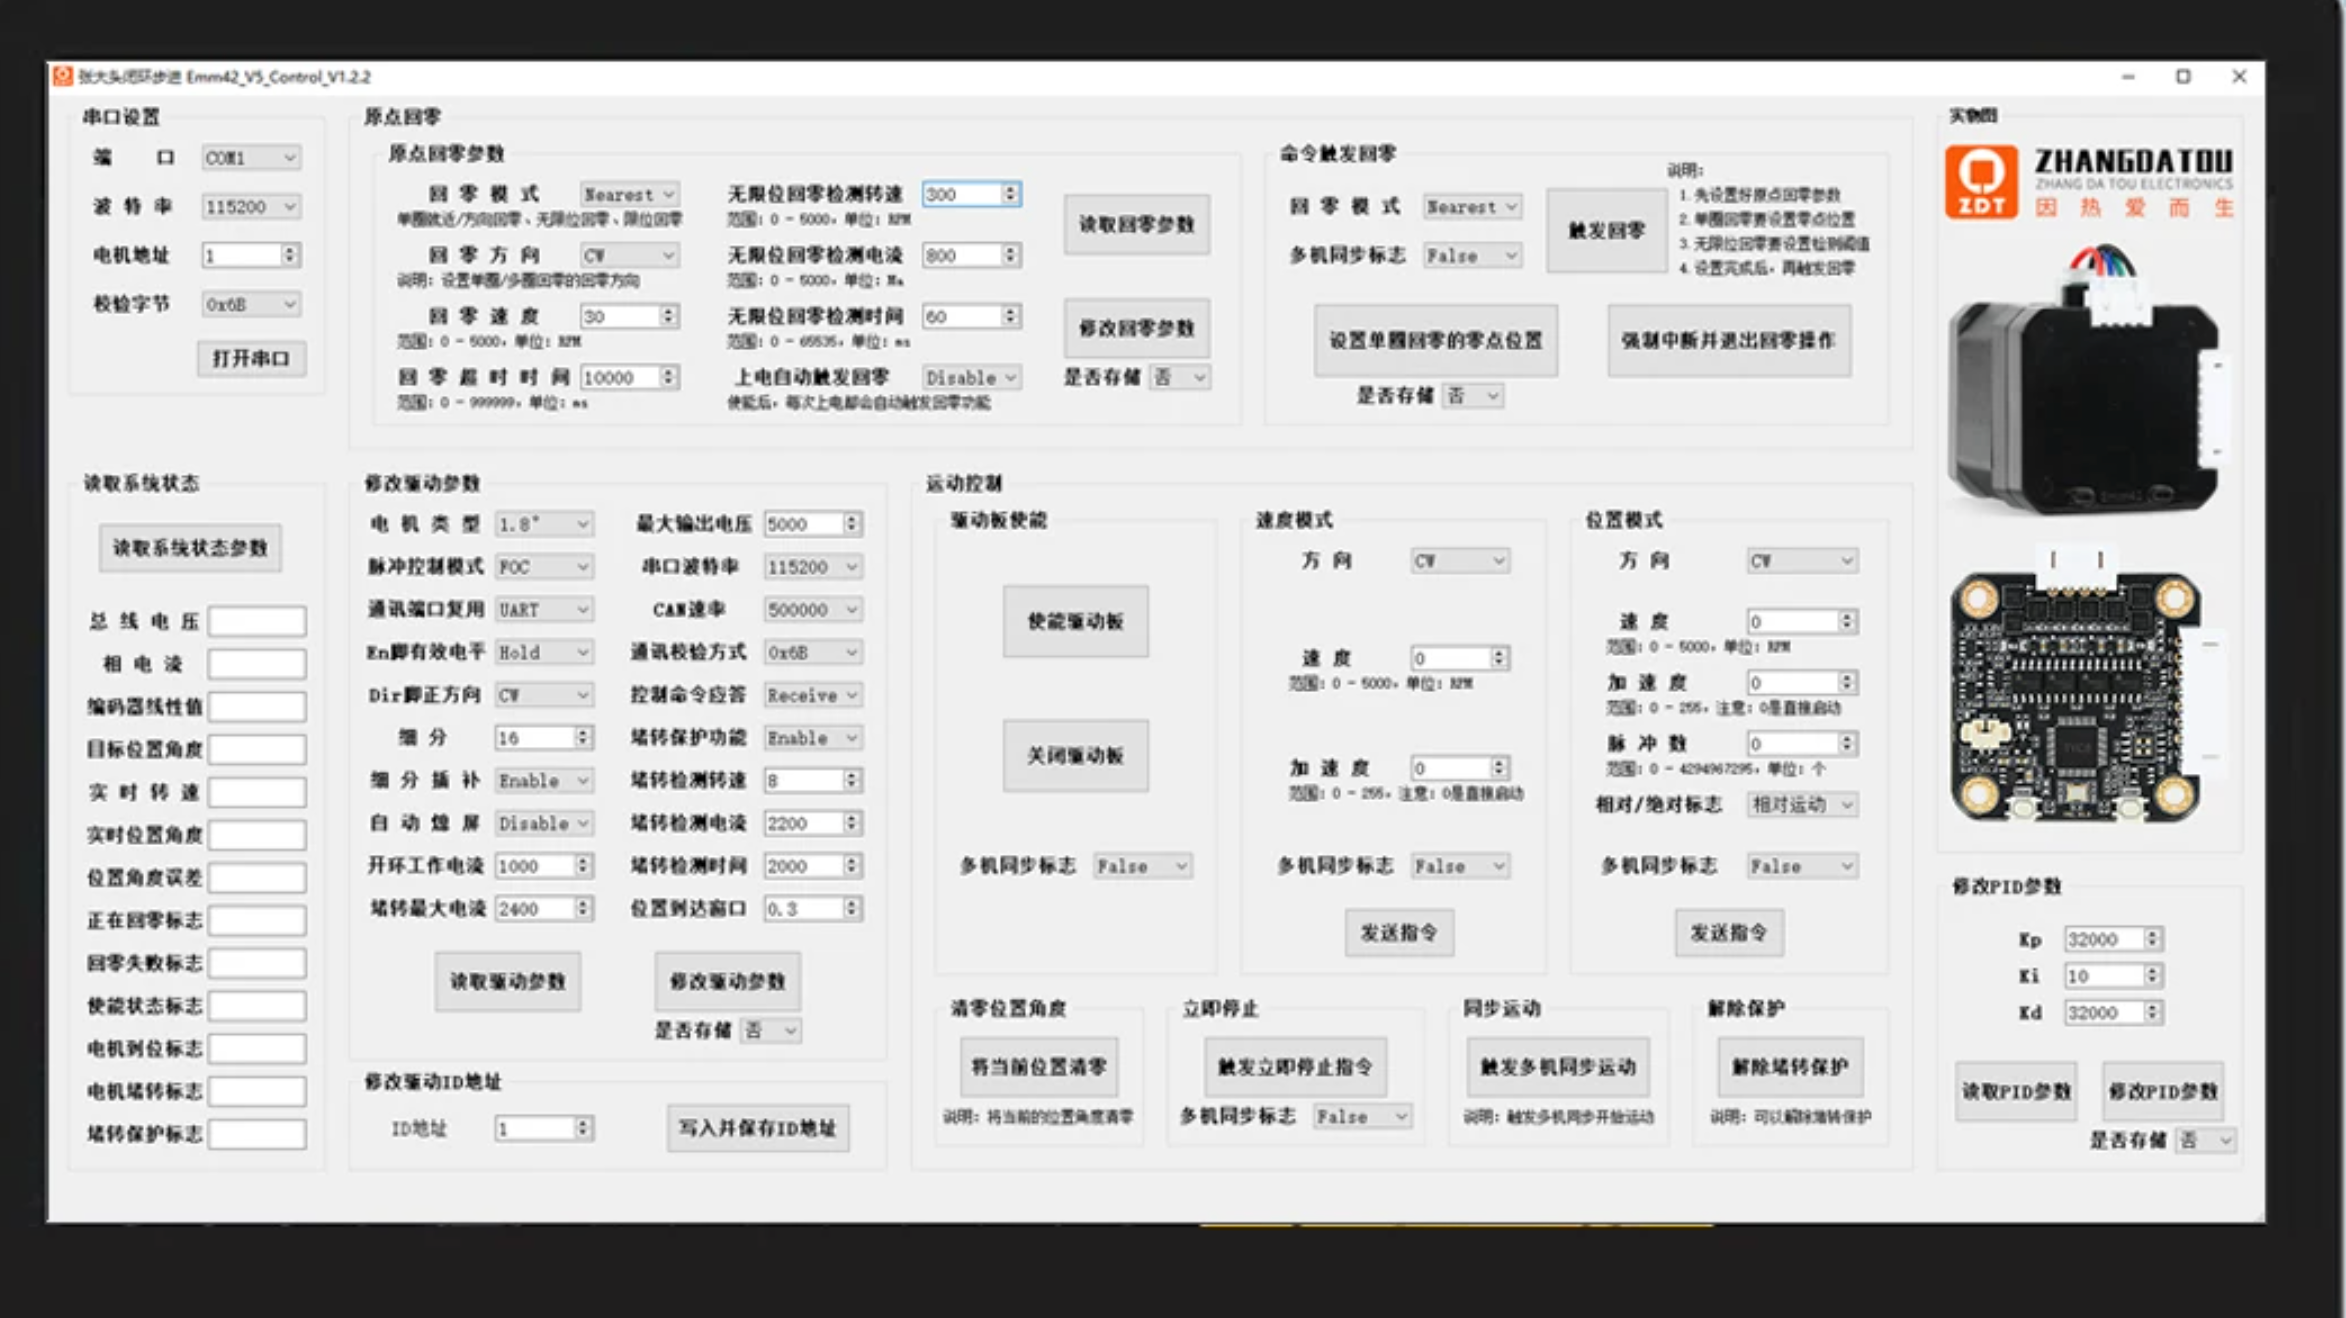
用户随后补充了一张闭环步进控制软件截图。截图显示参考产品已经把编码器闭环、FOC、UART / CAN 参数、原点回零、速度与位置运动、堵转保护、多机同步和 PID 调节集中到同一套驱动器中,说明本创意应进一步评估“电机后装一体化闭环驱动板”形态,而不只是一块接收 STEP / DIR 的开环功率模块。
现有 projects/embedded-lab/stepper_motor 已有 ESP32 控制代码原型,支持 STEP、DIR、EN 信号,串口下发相对/绝对位置、速度、加速度、使能和停止指令,并带桌面上位机。是否以此为基础开发独立硬件产品,以及目标电机、负载、供电和使用场景:待确认。
目标用户与使用场景
- 自动化设备开发者:需要带地址和状态反馈的运动节点,减少上位控制器实时发脉冲的负担。
- 小型设备与创客:希望比开环模块更易调试,能直接完成位置、速度和回零控制。
- 设备改造与售后人员:需要读取实际位置、堵转和故障状态,定位机械或接线问题。
首版应选定一种电机机座、供电和典型负载。后装一体式驱动板强调体积与布线,独立带外壳驱动器强调功率、散热和工业接线,两种形态的设计边界不同。
核心设想
- 使用微控制器生成稳定的 STEP / DIR / EN 控制信号,支持相对位置、绝对位置和速度控制。
- 引入编码器位置反馈和闭环控制,评估 FOC 或其他电流控制方式,降低失步并提供实际位置与位置误差。
- 提供可配置的起步速度、目标速度、加速度、脉冲数和相对/绝对位置运动,降低高速启动时的振动、堵转和失步风险。
- 支持 UART 配置与控制;CAN、多机地址、多机同步、RS485、脉冲输入或独立按键旋钮的首版取舍:待确认。
- 把原点回零、无感回零、零点设置、急停、堵转检测与解除、参数掉电保存和故障上报纳入参数模型。
- 提供总线电压、相电流、编码器状态、目标位置、实时位置、位置误差、回零状态、到位和堵转等遥测。
- 功率驱动器采用外接模块还是与控制板集成,以及电压、电流、细分、散热和保护规格:待确认。
控制架构
上位控制器 / 配置工具
        ↓ UART 或 CAN
命令与状态机 → 轨迹规划 → 位置/速度闭环 → 电流与功率级 → 步进电机
                    ↑             ↑                 ↓
                 限位/回零      编码器          电压/电流/温度
- 通信命令应表达目标和约束,不直接暴露不可控的底层时序细节。
- 运动状态机至少区分禁用、空闲、运行、回零、到位、停止和故障。
- 参数分为只读能力、普通可配置项和危险工程参数;危险项需要范围校验、保存确认和恢复路径。
- 急停、通信超时、编码器异常和功率故障必须有确定的减速、断使能或保持策略。
首版范围
必须验证
- 一种明确的两相步进电机、编码器和供电范围,具体型号待选型。
- UART 作为配置与控制基线;CAN 是否同版加入由目标场景决定。
- 使能、速度模式、相对/绝对位置、梯形加减速、单一回零方式和急停。
- 编码器位置闭环、位置误差与到位状态、堵转检测和核心故障查询。
- 参数范围校验、掉电保存、固件版本和可恢复的升级或回退策略。
暂不纳入首版
- 多机同步、无感回零、多圈绝对位置和用户自由调节全部 PID。
- 同时覆盖多种电机机座、宽电压大电流和所有工业现场总线。
- 在核心闭环稳定前开发复杂彩屏、旋钮菜单或云端控制。
首轮验证指标
实际数值需根据目标电机和负载冻结,当前先定义测量口径:
| 维度 | 首轮门槛 | 验证方法 |
|---|---|---|
| 位置可靠性 | 规定负载和速度范围内重复运动无累计失位 | 千次往返并比较编码器零位 |
| 低速表现 | 相比同功率开环方案,振动和噪声有可测改善 | 固定工况测加速度、噪声和位置波动 |
| 堵转安全 | 堵转可在设定窗口内检出,不造成持续过流或失控恢复 | 分级加载并记录电流、温度和状态 |
| 回零一致性 | 重复回零误差满足所选机械场景 | 多次回零统计位置分布 |
| 通信鲁棒性 | 丢包、重复命令、断线重连不引发意外运动 | 故障注入并核对状态机 |
| 热安全 | 额定工况连续运行后不超过器件与外壳温度边界 | 满载运行并记录温升曲线 |
差异化与商业假设
- 低价驱动模块的优势是成本,成熟闭环驱动器的优势是性能与生态;首版需要选择一个明确空档,而不是堆齐参数。
- 可验证的差异化包括:易集成的开放协议、可诊断状态、后装一体式结构和针对特定设备的回零/保护预设。
- 可能的交付形态是裸板模块、一体式电机尾板或带端子的成品驱动器;应通过目标负载和安装场景选择。
讨论记录
2026-08-14
- 参与人:待确认
- 结论:建立“步进电机驱动器”创意,将两款淘宝商品作为竞品线索,并把现有 ESP32 步进控制实验作为软件原型;先核对商品和目标场景,再决定产品边界。
- 补充:根据闭环步进控制软件截图,将编码器闭环、FOC、UART / CAN、回零、堵转保护、多机同步、PID 和状态遥测加入候选参数范围;截图中的数值只作为竞品界面样例,不直接定为产品默认值。
- 补充:本轮明确了控制架构、首版取舍、测量口径和安全状态机;目标电机、负载与功率边界尚未冻结,状态保持
idea。
验证方式
- 在淘宝登录态逐条核对两款商品的完整标题、型号、SKU、供电、输出电流、细分、控制接口、保护能力和当前价格。
- 选择至少两款不同档位的现成产品,用同一电机和负载对比低速平顺性、高速能力、噪声、温升、失步和堵转表现。
- 将现有 ESP32 控制原型接入候选功率驱动模块,验证相对/绝对运动、加减速、急停和连续运行稳定性。
- 对闭环样机进行加载测试,比较开环与闭环在低速平顺性、堵转恢复、位置误差、温升和噪声方面的差异。
- 分别验证 UART 和 CAN 的参数读写、地址修改、状态查询、异常重连与多机同步,确认协议是否适合现场集成。
- 构造回零失败、编码器异常、堵转、过流、欠压和通信中断,确认保护状态可查询、可恢复且不会误动作。
- 访谈目标使用者,确认需求更偏向低成本驱动模块、带通信的控制节点,还是可独立操作的成品控制器。
风险与待确认问题
- 目标电机机座、额定电流、供电范围、负载惯量、速度和精度:待确认。
- 编码器类型、分辨率、安装误差和掉电后位置基准:待确认。
- 自研 FOC 功率级与采用成熟驱动芯片的成本、性能和周期差异需要台架对比。
- 通信命令幂等性、多节点寻址和运动中参数修改若定义不清,可能导致意外运动。
- 堵转、过流和过温保护必须在真实功率级验证,不能只依赖界面参数或软件模拟。
- 若竞品已在目标价格覆盖相同能力,自研需要在结构、协议、诊断或垂直应用上建立明确优势。
阶段里程碑
- 需求与台架:冻结电机、负载、供电和测量方法,形成开环基线。
- 闭环样机:跑通编码器、轨迹、位置闭环、急停和故障状态机。
- 工程验证:完成温升、堵转、回零、通信故障和长期往返测试。
- 场景样机:选择产品形态并交给目标用户在真实机械结构上试用。
下一步
- 核对参考产品的型号、接口、供电、驱动能力和价格,确定首版电气规格、控制接口与闭环功能边界。
- 确认目标电机、典型负载、使用场景和可接受售价。
- 选择候选驱动模块,与现有 ESP32 控制代码完成一次实机联调。
- 明确首版必需参数、只读状态、危险写入项以及恢复默认值与升级策略。
- 选择一套目标电机、编码器、供电和可重复加载的机械台架。
- 定义运动状态机、通信命令幂等规则和每类故障的安全动作。
- 用统一工况对比现有开环方案与候选闭环方案的失位、噪声和温升。
相关资料
- 竞品与价格线索
- 闭环控制参数清单
- 闭环步进控制软件截图
- 软件原型:
projects/embedded-lab/stepper_motor