闭环控制参数清单
- 记录日期:2026-08-14
- 来源:用户提供的闭环步进控制软件截图
- 证据边界:以下内容是从截图中辨识出的竞品界面能力和示例值,不代表本创意已确定的需求、量程、单位或默认参数。
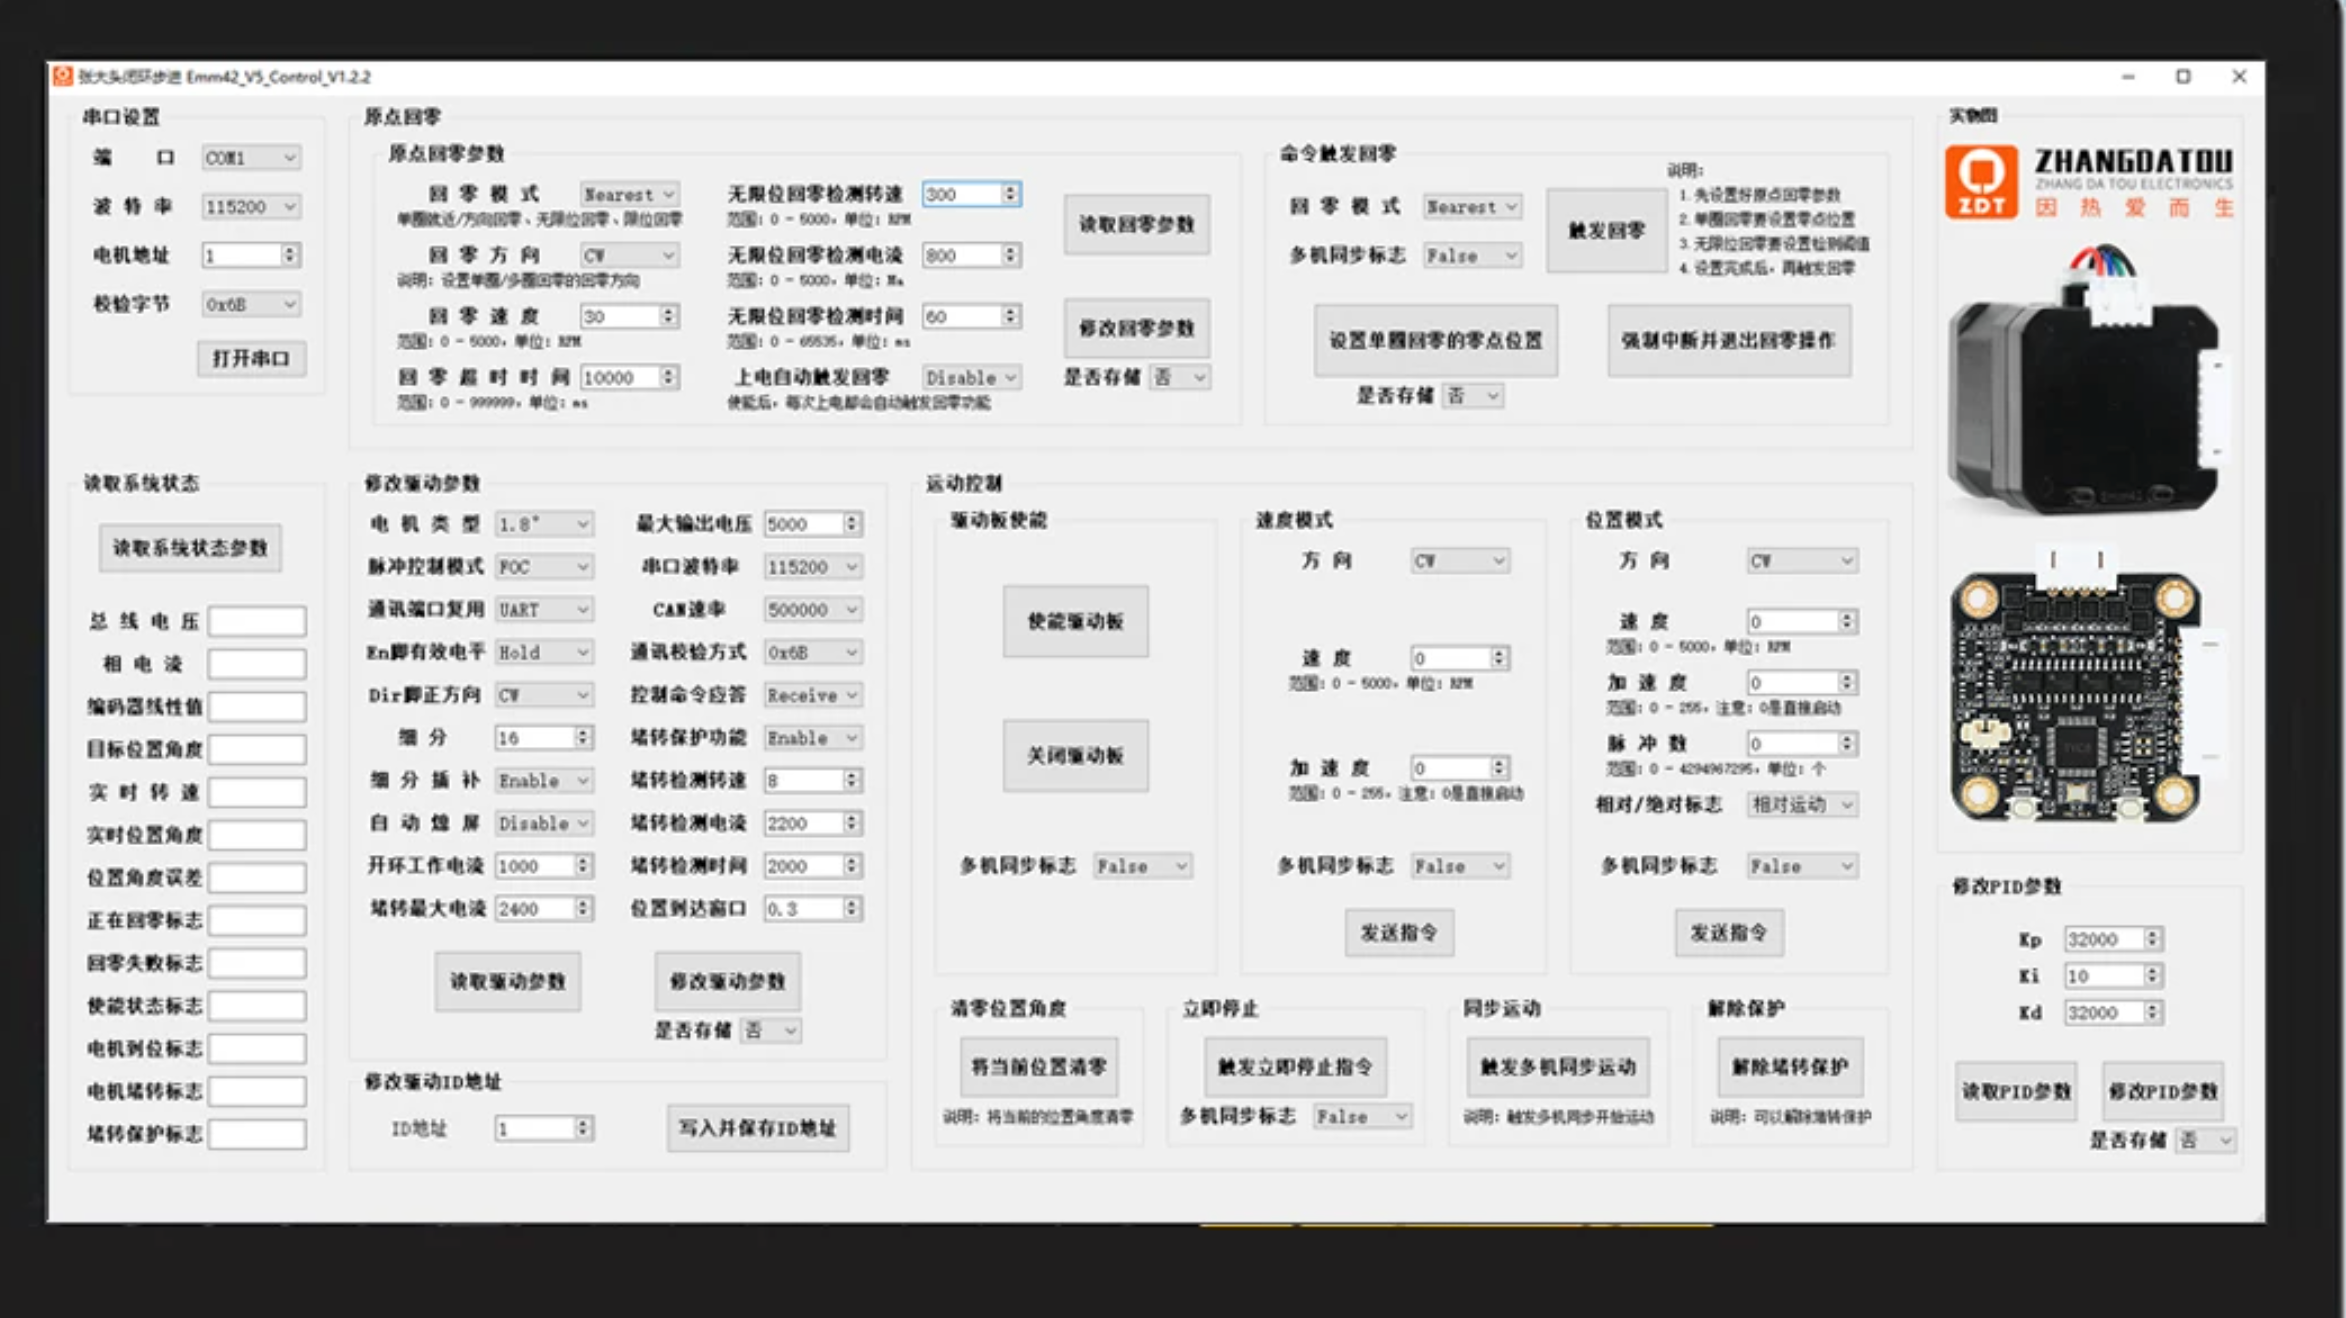
截图可辨识能力
| 参数组 | 可辨识参数或操作 | 截图示例值 / 状态 |
|---|---|---|
| 串口与寻址 | 串口、波特率、电机地址、校验字节、修改并保存 ID | COM1、115200、地址 1、0x6B |
| 电机与控制 | 电机步距角、脉冲控制模式、通信接口、EN 有效方式、DIR 正方向、细分、细分插补 | 1.8°、FOC、UART、Hold、CW、16、Enable |
| 功率参数 | 最大输出电压、开环工作电流、堵转最大电流 | 5000、1000、2400;单位待复核 |
| 通信参数 | 串口波特率、CAN 波特率、通信校验方式、控制命令应答 | 115200、500000、0x6B、Receive |
| 堵转保护 | 保护开关、检测转速、检测电流、检测时间、位置闭环窗口、解除保护 | Enable、8、2200、2000、0.3;单位待复核 |
| 原点回零 | 回零模式、方向、速度、超时、无感回零检测速度 / 电流 / 时间、上电自动回零、参数读写 | Nearest、CW、30、10000、300 / 800 / 60、Disable |
| 速度模式 | 方向、速度、加速度、多机同步标志、发送指令 | 方向 CW;量程和单位以截图为线索待复核 |
| 位置模式 | 方向、速度、加速度、脉冲数、相对 / 绝对运动、多机同步标志 | 方向 CW、相对运动;量程和单位待复核 |
| 运动操作 | 使能 / 关闭驱动板、当前位置清零、立即停止、同步运动、解除堵转保护 | 界面均提供独立操作入口 |
| 闭环 PID | Kp、Ki、Kd,参数读取、修改和保存 |
32000、10、32000 |
| 状态遥测 | 总线电压、相电流、编码器线性值、目标位置角度、实时转数 / 位置角度 / 误差、回零与到位状态、堵转和多圈同步标志 | 提供读取系统状态入口;字段单位待复核 |
建议的产品参数结构
设备与通信
- 设备地址、协议版本和固件版本。
- UART 波特率、CAN 波特率、校验方式和应答策略。
- 单机 / 多机控制模式、同步组和广播行为。
- 参数读写结果、保存状态和恢复默认值。
电机与功率级
- 电机步距角、每转步数、方向反转和细分。
- 控制模式、最大输出电压、运行电流、保持电流和最大保护电流。
- 编码器类型、分辨率、方向、零位和校准状态。
- 电流、电压、温度和功率级故障状态。
运动控制
- 使能状态、运动模式、目标速度、起步速度、加速度和减速度。
- 相对位置、绝对位置、目标脉冲数和当前位置清零。
- 软限位、硬限位、急停减速方式和停止后的保持策略。
- 多机同步标志、开始条件、超时和部分节点失败时的处理方式。
回零与校准
- 回零方式、方向、速度、加速度和超时。
- 限位开关极性、编码器零位和无感回零阈值。
- 上电自动回零、单圈 / 多圈零点和回零失败状态。
- 参数标定、校验、保存和恢复流程。
闭环与保护
- 位置环 / 速度环 / 电流环参数;是否允许用户直接修改底层 PID:待确认。
- 位置误差、到位窗口和到位保持时间。
- 堵转检测速度、电流、持续时间和恢复策略。
- 编码器异常、过流、过温、欠压、过压和通信超时的阈值、锁存与解除规则。
状态与诊断
- 当前状态:禁用、空闲、运行、回零、到位、停止或故障。
- 目标位置、实际位置、位置误差、实际速度和方向。
- 总线电压、相电流、温度、编码器状态和累计运行数据。
- 最近故障码、发生时间、触发参数、清除条件和恢复次数。
首版取舍建议
首版优先验证:UART / CAN 二选一或同时支持、设备地址、使能、速度 / 位置模式、梯形加减速、编码器闭环、单一回零方式、急停、堵转保护和核心状态查询。
多机同步、无感回零、开放 PID 调参、多圈绝对位置和完整故障历史可作为第二阶段,避免首版参数过多但缺少实机边界验证。